论坛主题:第十九届“勷勤论坛”主论坛“格物致新,问道前沿”学术科研板块之学术科研系列讲座
题目:移动机器人视觉言语自主导航
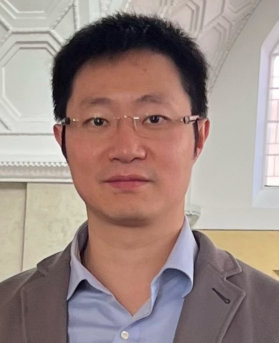
报告人:郑伟诗,中山大学计算机学院教授
时间:2026年11月20日(星期五)10:30-12:00
地点:计算机学院 东阶梯学术报告厅
报告摘要:
视觉语言导航致力于赋予智能体依据自然语言指令实现自主行进的能力。当前该领域仍存在拓扑建模精度有限、真机部署难度较高、室外长距导航与稀疏环境泛化不足等问题。本报告以空间语义约束为主线,系统介绍四项系列研究工作:提出 PRET 框架以构建有向拓扑地图,完成指令轨迹对齐并缩减计算开销;设计 monoVLN,结合 3DGS 重建、特征补全与主动感知,打通单目设备真机落地瓶颈;室外场景采用 Loc4Plan,先空间定位再动作规划,优化长距离导航效果;通过 LLM 知识蒸馏耦合流模型,提升稀疏地图下目标导航的泛化能力。此外,报告人近期立足人文视角,开展社交导航方向的探索。
报告人简介:
郑伟诗,中山大学计算机学院教授、国家重大人才项目获得者、IAPR Fellow、英国皇家学会牛顿高级学者,现任中山大学计算机学院副院长、机器智能与先进计算教育部重点实验室主任。他长期研究机器学习和人工智能应用。他发表CCF-A/中科院1区/Nature子刊论文 200多篇,其中在IEEE T-PAMI/IJCV/SIGGRAPH /自然通讯发表30余篇。担任国际人工智能顶级期刊IEEE T-PAMI、Artificial Intelligence Journal等期刊的编委。作为负责人,主持承担国家自然科学基金委重点项目、国家自然科学基金委重大研究计划重点项目、国家自然科学基金委联合基金重点项目等国家级重点项目5项和广东省自然科学基金委卓越青年团队(负责人)项目等。获中国图象图形学学会自然科学奖一等奖、广东省自然科学奖一等奖、国家教学成果奖二等奖等。